Curious about the robots deployed?

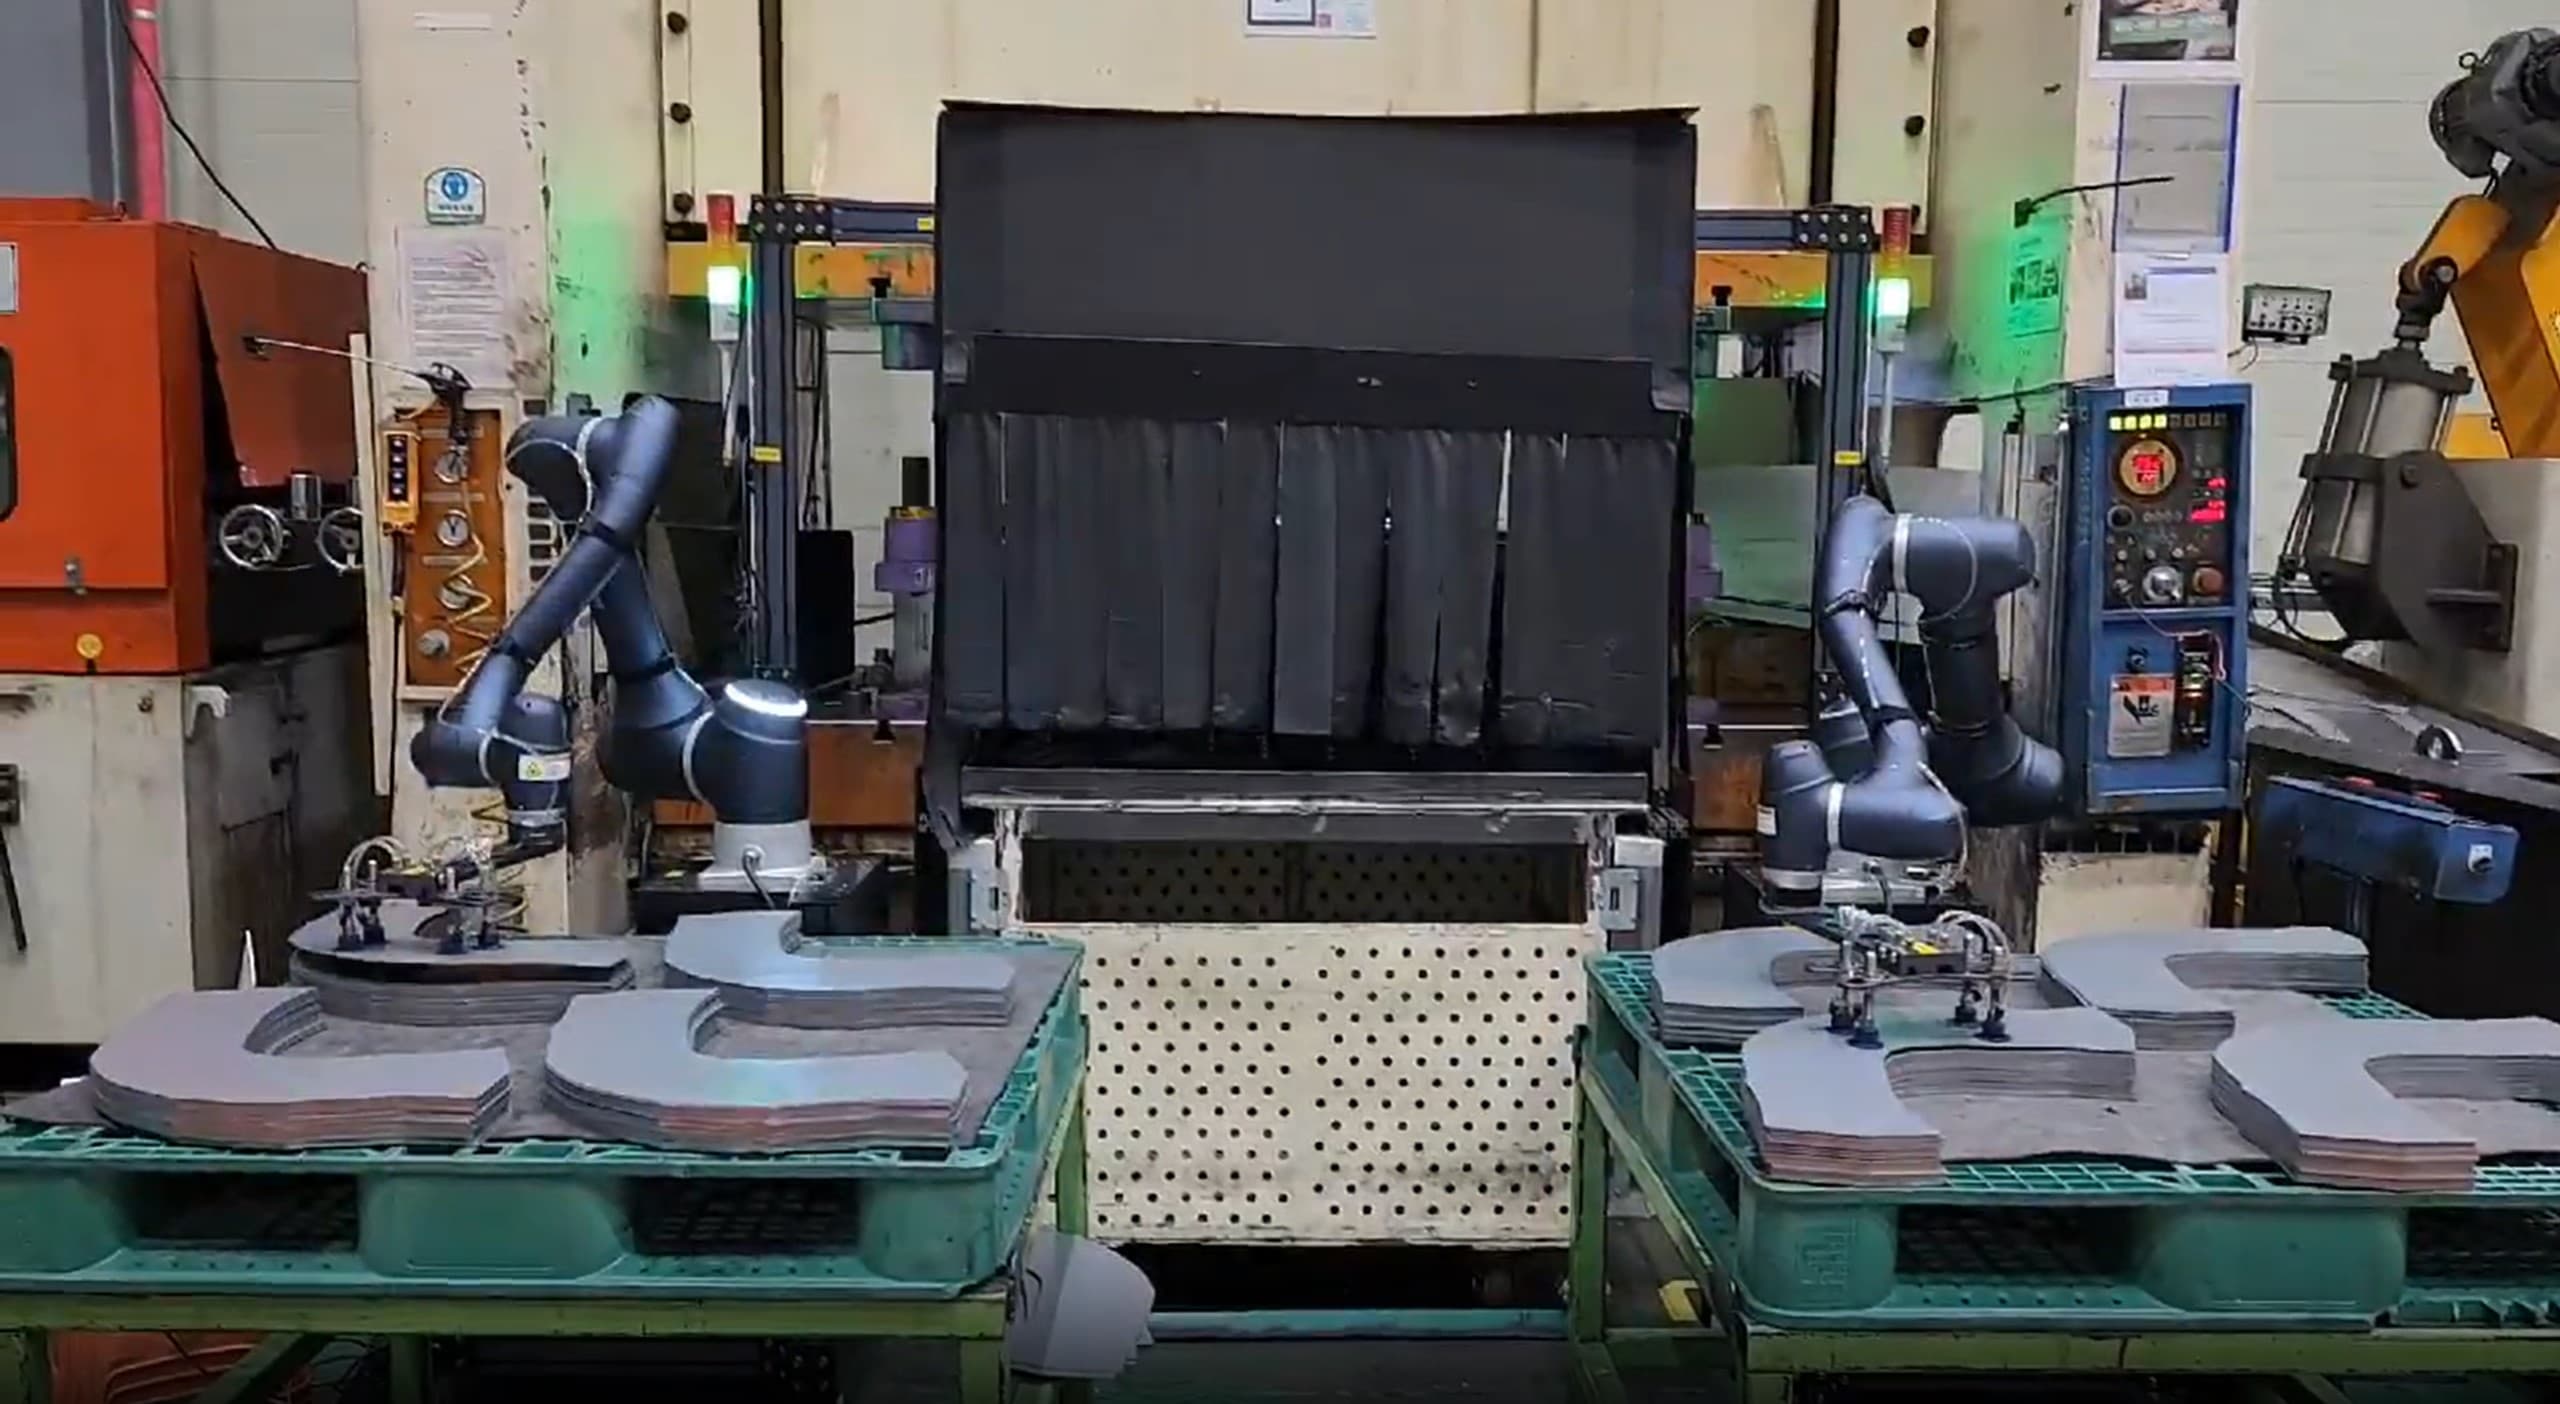
이 적용사례는 Indy7를 활용하여 컨베이어 위 대상물을 프레스기에 넣고 가공한 뒤 팔레타이징하는 공정입니다.
팔레트와 플랜지를 모두 이동시키기 위해 진공그리퍼와 전기그리퍼가 결합된 형태의 특수한 그리퍼를 사용합니다.
Components
| Robot | Indy7;
- 6축 협동로봇, 가반하중 7kg, 최대 동작영역 1.3m, 무게 28kg, 반복정밀도 : ± 0.1 mm |
|---|---|
| Peripherals | 그리퍼
프레스머신
컨베이어
정렬기
팔레트
프레스 및 로봇 통신 통합 PLC전장반 |
Workflow
| STEP 1. | 작업물을 컨베이어로 투입 |
|---|---|
| STEP 2. | 프레스머신에 넣고 제품 가공 |
| STEP 3. | 가공 완료품 팔레타이징 |
※ The content provided by Bigwave Robotics is protected under U.S. and Canadian copyright and intellectual property laws. Unauthorized reproduction, distribution, or use of this content is strictly prohibited.
Recommended Use Cases
픽시스(PICKSYS) 3D 비전과 두산 협동로봇을 활용한 픽 앤 플레이스 솔루션
이 적용사례는 픽시스(PICKSYS) 3D 비전과 두산 협동로봇을 활용하여 프레스라인에서 철판의 픽 엔 플레이스 공정을 자동화한 솔루션입니다. 비전과 협동로봇의 패키지로 비정형화된 철판도 안전하고 효율적으로 핸들링할 수 있습니다. 작업장 내 작업자들이 가장 기피하던 업무를 자동화하여, 작업 효율 향상과 더불어 작업자 이탈을 막았습니다.

All picker gripper을 이용한 자동화 및 부품 조립&가공라인을 자동화한 솔루션
이 적용사례는 All picker gripper 을 이용한 자동화 및 부품 조립&가공라인을 자동화한 솔루션입니다. All picker gripper는 이름 그대로 어떠한 물체도 피킹이 가능한 그리퍼이며, 작업물에 구멍이 뚫려있어 불안정한 상황에서도 안정적으로 피킹을 할 수 있습니다.

도입사례 업로드 테스트 (국문)
콘텐츠 요약
이 적용사례는 Indy7를 활용하여 컨베이어 위 대상물을 프레스기에 넣고 가공한 뒤 팔레타이징하는 공정입니다.
팔레트와 플랜지를 모두 이동시키기 위해 진공그리퍼와 전기그리퍼가 결합된 형태의 특수한 그리퍼를 사용합니다.
Components
| Robot | Indy7;
- 6축 협동로봇, 가반하중 7kg, 최대 동작영역 1.3m, 무게 28kg, 반복정밀도 : ± 0.1 mm |
|---|---|
| Peripherals | 그리퍼
프레스머신
컨베이어
정렬기
팔레트
프레스 및 로봇 통신 통합 PLC전장반 |
Workflow
| STEP 1. | 작업물을 컨베이어로 투입 |
|---|---|
| STEP 2. | 프레스머신에 넣고 제품 가공 |
| STEP 3. | 가공 완료품 팔레타이징 |
※ The content provided by Bigwave Robotics is protected under U.S. and Canadian copyright and intellectual property laws. Unauthorized reproduction, distribution, or use of this content is strictly prohibited.