Curious about the robots deployed?
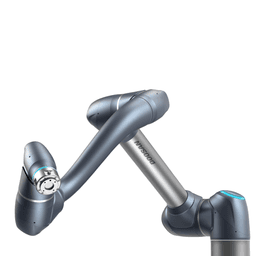
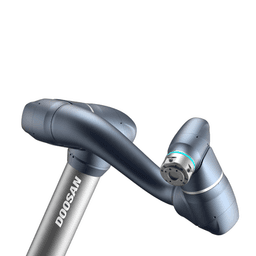
이 솔루션은 두산로보틱스 협동로봇 H시리즈(H2017, H2515)를 활용한 로봇 자동 적재 시스템입니다.
두산로보틱스에서 수행하는 최적화된 팔레타이징 솔루션으로 모듈화된 솔루션으로
직관적 전용 소프트웨어 작업 설정으로 쉽고 편리하게 팔레타이징 시스템을 도입할 수 있습니다.
프로젝트 배경 및 목적
팔레타이징 작업을 자동화 하고 싶은 분
중량물 적재로 안전 사고의 위험에 노출된 작업
라인이 협소하여 공간 할애가 어려우신 분
자동화 도입 초기 투자 비용 부담되시는 분
설치 면적 및 평면도
최대 25kg 가반하중 / 최대 1700mm 작업반경
Components
| Robot | 두산 협동로봇 H2017;
- 6축 다관절 협동로봇, 6개의 토크센서, 가반하중 20kg, 반복정밀도 ± 0.1mm, ;
- 작업반경 1,700mm, 중량 79Kg ;
두산 협동로봇 H2515;
- 6축 다관절 협동로봇, 6개의 토크센서, 가반하중 25kg, 반복정밀도 ± 0.1mm, ;
- 작업반경 1,500mm, 중량 77Kg ; |
|---|---|
| Peripherals | 두산 협동로봇 H시리즈 (H2017 또는 H2515);
진공흡착식 경량 그리퍼;
- 작업물 형상, 사양에 따라 다양한 타입의 그리퍼 선정;
- 서보핸드 타입, 실리더 타입, 포크(fork) 타입, 진공 타입;
두산 드레스 팩;
- Tool에 연결되는 하네스 정리;
- H시리즈 전용 악세서리로 밸크로를 활용하여 필요한 위치 고정 가능;
PC;
- 윈도우 기반 터치 PC 적용;
- 팔레타이징 작업 설정 SW 내장;
Lift System;
- 서보 엑츄에이터 리프트;
레이더 센서;
- 3면(전면 및 양쪽 측면)에 설치;
- 센서 중심 기준 상하, 좌우 및 일정 거리 내 감지 가능;
이동용 Wheel;
- 바퀴 구성으로 작업위치 이동, 변경 시 용이; |
Workflow
| STEP 1. | 박스 사이즈 및 무게, 팔레트 사이즈 입력 |
|---|---|
| STEP 2. | 박스, 팔레트 패턴 설정 |
| STEP 3. | 층별 패턴 설정 |
| STEP 4. | 리프트 사용 여부 설정 |
| STEP 5. | 자동 작업 시작 |
※ The content provided by Bigwave Robotics is protected under U.S. and Canadian copyright and intellectual property laws. Unauthorized reproduction, distribution, or use of this content is strictly prohibited.
Recommended Use Cases

디버링 로봇 자동화로 이바리 / 버(BURR) 제거 끝! 이렇게 쉬울 수 있다고? 😮
혼다 어코드 차량에 적용되는 너클 가공후 가공면에 발생하는 버 (BURR) 를 로봇 2 대를 이용하여 자동으로 제거하는 로봇 디버링 시스템 포지셔닝 로봇과 디버링 로봇의 협업 및 디버링 툴이 접근 부가한 부분은 전용 디버링 장치를 구성하여 복잡한 형상의 제품 가공면을 완벽하게 디버링 작업을 수행함 가공라인과 연동하여 , 디버링 , 세척 , 검사 , 방청 , 포장 자동화 구현 전공정 자동화 구성
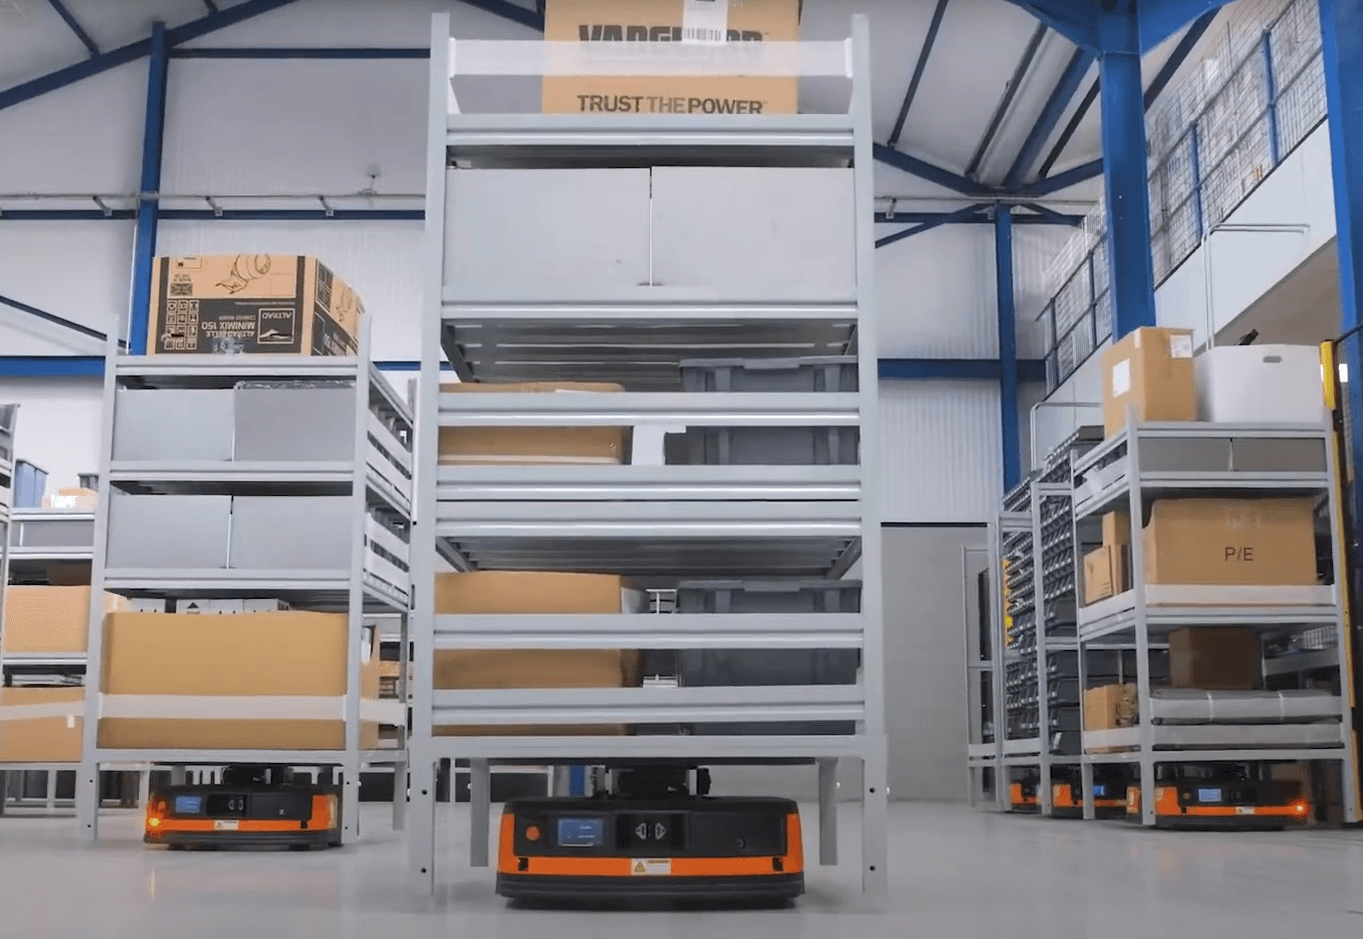
영국 부품 제공업체 자동화창고 성공! 🦾 40대 AMR 로봇이 만들어낸 자동화창고 현장 공개 😎
영국 최대 예비 부품 및 소모품 공급업체 중 하나인 L&S Engineers 는 대규모 창고에서의 물류 효율성을 강화하고자 HIK 물류로봇 솔루션을 도입하였습니다. 이 프로젝트는 모바일 로봇을 활용하여 주문 선별 프로세스를 자동화하고, 물류 작업의 정밀도를 높이며, 작업자들의 부담을 경감시키는 데 중점을 두었습니다.

kcuf
d
이 솔루션은 두산로보틱스 협동로봇 H시리즈(H2017, H2515)를 활용한 로봇 자동 적재 시스템입니다.
두산로보틱스에서 수행하는 최적화된 팔레타이징 솔루션으로 모듈화된 솔루션으로
직관적 전용 소프트웨어 작업 설정으로 쉽고 편리하게 팔레타이징 시스템을 도입할 수 있습니다.
프로젝트 배경 및 목적
팔레타이징 작업을 자동화 하고 싶은 분
중량물 적재로 안전 사고의 위험에 노출된 작업
라인이 협소하여 공간 할애가 어려우신 분
자동화 도입 초기 투자 비용 부담되시는 분
설치 면적 및 평면도
최대 25kg 가반하중 / 최대 1700mm 작업반경
Components
| Robot | 두산 협동로봇 H2017;
- 6축 다관절 협동로봇, 6개의 토크센서, 가반하중 20kg, 반복정밀도 ± 0.1mm, ;
- 작업반경 1,700mm, 중량 79Kg ;
두산 협동로봇 H2515;
- 6축 다관절 협동로봇, 6개의 토크센서, 가반하중 25kg, 반복정밀도 ± 0.1mm, ;
- 작업반경 1,500mm, 중량 77Kg ; |
|---|---|
| Peripherals | 두산 협동로봇 H시리즈 (H2017 또는 H2515);
진공흡착식 경량 그리퍼;
- 작업물 형상, 사양에 따라 다양한 타입의 그리퍼 선정;
- 서보핸드 타입, 실리더 타입, 포크(fork) 타입, 진공 타입;
두산 드레스 팩;
- Tool에 연결되는 하네스 정리;
- H시리즈 전용 악세서리로 밸크로를 활용하여 필요한 위치 고정 가능;
PC;
- 윈도우 기반 터치 PC 적용;
- 팔레타이징 작업 설정 SW 내장;
Lift System;
- 서보 엑츄에이터 리프트;
레이더 센서;
- 3면(전면 및 양쪽 측면)에 설치;
- 센서 중심 기준 상하, 좌우 및 일정 거리 내 감지 가능;
이동용 Wheel;
- 바퀴 구성으로 작업위치 이동, 변경 시 용이; |
Workflow
| STEP 1. | 박스 사이즈 및 무게, 팔레트 사이즈 입력 |
|---|---|
| STEP 2. | 박스, 팔레트 패턴 설정 |
| STEP 3. | 층별 패턴 설정 |
| STEP 4. | 리프트 사용 여부 설정 |
| STEP 5. | 자동 작업 시작 |
※ The content provided by Bigwave Robotics is protected under U.S. and Canadian copyright and intellectual property laws. Unauthorized reproduction, distribution, or use of this content is strictly prohibited.