Curious about the robots deployed?
공정 개요
빅웨이브로보틱스(마로솔)에서 공간제작소 내 롤러 및 폐자재 운반을 위해 물류로봇 KUKA KMP 1500P가 설치된 사례입니다. KMP 1500P를 도입하여 최대 1톤의 폐자재를 약 1.2km 구간 왕복 자동 주행하고, 최대 1톤의 고하중 롤러를 자동으로 운반하는 시스템을 구현했습니다. 또한 KMP 1500P에 탑재된 센서를 통해 고하중 자재를 안전하게 운반할 수 있는 무인 시스템을 구축하였습니다.
프로젝트 배경 및 목적
자율주행 로봇을 통한 무인 운반 자동화
단순 반복 작업의 로봇 수행
고하중 제품 싣고 다양한 센서를 통한 안정적인 주행
솔링크를 이용한 원격 제어와 모니터링
Components
| Robot | KUKA KMP 1500 2대 |
|---|---|
| Peripherals | 로봇 자동 충전대 2개 ; 로봇 수동 충전기 1개 ; KUKA 로봇용 서버용 하드웨어 PC 1대 ; KUKA 로봇용 서버용 라이선스 1개 ; SOLlink 태블릿 제어기 2개 ; SOLlink 서버 1개 ; 로봇 운반 대차 5개 ; 대차용 스테이션 10개 |
Workflow
| STEP 1. | 출발지역(상차) 내 대차 적재 |
|---|---|
| STEP 2. | SOLlink(태블릿)을 통한 작업 명령 |
| STEP 3. | 로봇 리프트를 이용하여 출발 지역에서 대차를 상차 |
| STEP 4. | 목표 지역으로 대차 운반 |
| STEP 5. | 로봇 리프트를 이용하여 대차 하차 |
| STEP 6. | 작업 외 시간대 자동 충전 설정 |
| STEP 7. | 충전 |
| STEP 8. | 사전 설정된 배터리 Level 회복 후 작업 대기 |
| STEP 9. | 로봇 간 교차 시 우선권이 있는 로봇에 경로 양보 후 교차 주행(우선권 부여 기준 : 작업 명령 순서) |
※ The content provided by Bigwave Robotics is protected under U.S. and Canadian copyright and intellectual property laws. Unauthorized reproduction, distribution, or use of this content is strictly prohibited.
Recommended Use Cases
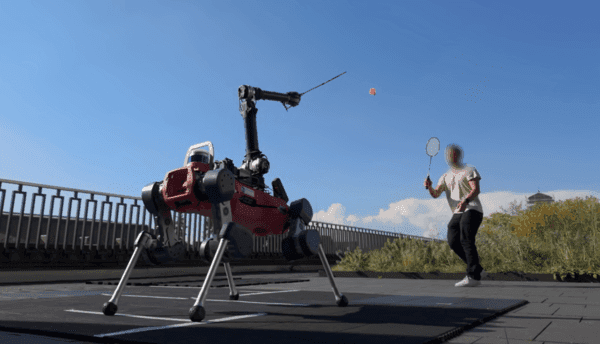
4족 보행 로봇 개, 이제 배드민턴까지 친다? 피지컬 인텔리전스(PI) 기계학습 대표 사례
본 도입사례는 스위스 ETH 취리히에서 개발한 4족 보행 로봇 ANYmal-D를 통해 고도화된 피지컬 인텔리전스(Physical Intelligence, PI) 기반 스포츠 로봇 기술을 구현한 사례입니다. ANYmal-D는 강화학습을 통해 사람과 실제 배드민턴 랠리를 주고받을 수 있는 인지형 로봇으로, 외부 센서 없이 온보드 센서만으로 셔틀콕의 궤적을 인식하고, 전신을 활용해 전략적으로 움직이며 민첩한 플레이를 수행합니다. 이 프로젝트는 단순한 자동화를 넘어, 로봇이 동적인 환경에서 스스로 판단하고 반응하는 '상황 대응형 자동화' 기술의 실증 사례로 주목받고 있습니다.
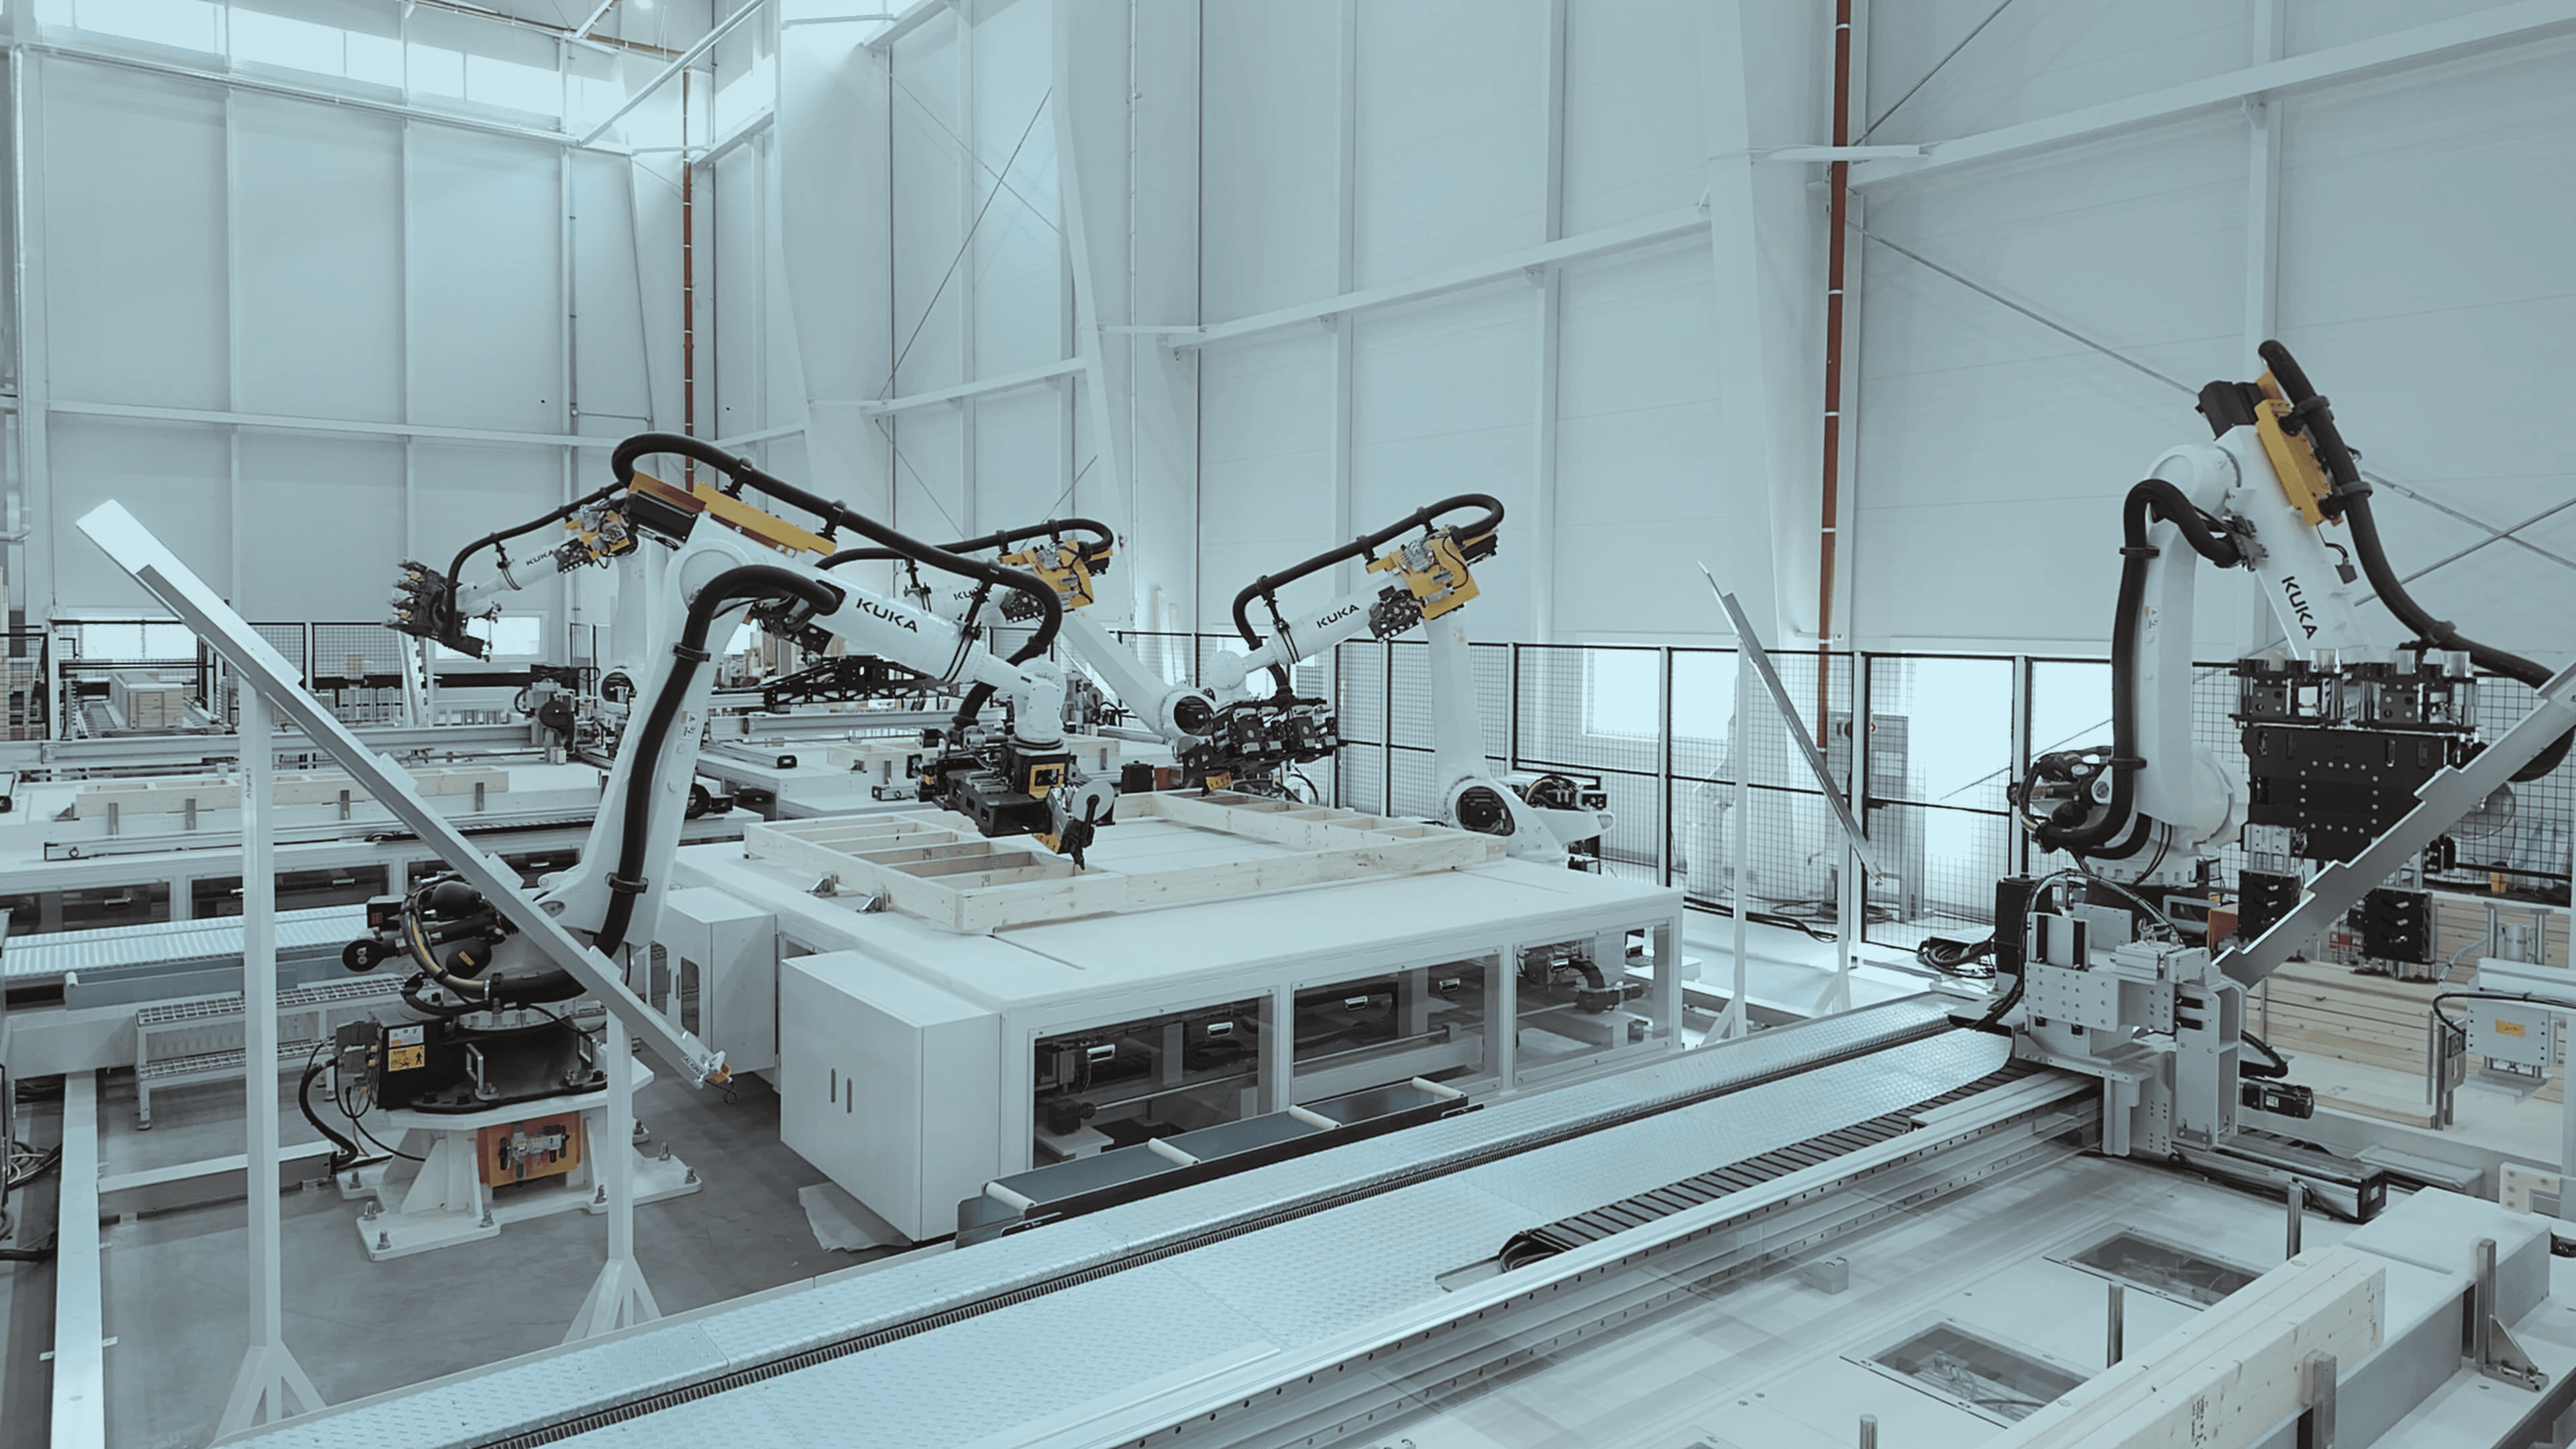
로봇이 짓는 집?! 공간제작소, 모듈러 주택 창호 조립까지 자동화! 🛠️🏠
해당 도입사례는 KUKA 산업용 로봇과 자체 설계한 로봇 그리퍼, High Payload Track Motion을 결합하여 주택 창호 조립 자동화를 구현한 국내 최초의 솔루션입니다. 공간제작소는 건축 비용 절감 및 균일한 품질의 모듈러 주택 생산을 목표로 창호 조립 자동화 시스템을 도입하였습니다.

해밀FA 롤러컨베이어 AMR
본 동영상 정보는 SLAM(Simultaneous Localization And Mapping)기반의 자율주행 물류 이송 로봇 시스템입니다. Laser Sensing 기반의 스스로 지도를 작성하는 Self-mapping, 사물 인식 및 장애물 확인을 위한 2D/3D 카메라를 통한 최적의 경로 확보 및 안전성을 기반으로 물류 이송/적재 작업의 자율주행 무인화 방식으로 협동로봇(Co-Bot), 롤러 컨베이어, Jack-Up 등의 다양한 애플리케이션을 탑재하여 생산 현장의 물류 및 정밀 반복 작업을 위한 최적의 솔루션을 제공하고 있습니다. SLAM(Simultaneous Localization And Mapping)이란? 로봇이 작업장 내의 환경을 주행하며 로봇 자율주행 센서만으로 작업 환경에 대한 정확한 작업 지도를 작성하는 자율주행을 위한 핵심기술입니다.
공정 개요
빅웨이브로보틱스(마로솔)에서 공간제작소 내 롤러 및 폐자재 운반을 위해 물류로봇 KUKA KMP 1500P가 설치된 사례입니다. KMP 1500P를 도입하여 최대 1톤의 폐자재를 약 1.2km 구간 왕복 자동 주행하고, 최대 1톤의 고하중 롤러를 자동으로 운반하는 시스템을 구현했습니다. 또한 KMP 1500P에 탑재된 센서를 통해 고하중 자재를 안전하게 운반할 수 있는 무인 시스템을 구축하였습니다.
프로젝트 배경 및 목적
자율주행 로봇을 통한 무인 운반 자동화
단순 반복 작업의 로봇 수행
고하중 제품 싣고 다양한 센서를 통한 안정적인 주행
솔링크를 이용한 원격 제어와 모니터링
Components
| Robot | KUKA KMP 1500 2대 |
|---|---|
| Peripherals | 로봇 자동 충전대 2개 ; 로봇 수동 충전기 1개 ; KUKA 로봇용 서버용 하드웨어 PC 1대 ; KUKA 로봇용 서버용 라이선스 1개 ; SOLlink 태블릿 제어기 2개 ; SOLlink 서버 1개 ; 로봇 운반 대차 5개 ; 대차용 스테이션 10개 |
Workflow
| STEP 1. | 출발지역(상차) 내 대차 적재 |
|---|---|
| STEP 2. | SOLlink(태블릿)을 통한 작업 명령 |
| STEP 3. | 로봇 리프트를 이용하여 출발 지역에서 대차를 상차 |
| STEP 4. | 목표 지역으로 대차 운반 |
| STEP 5. | 로봇 리프트를 이용하여 대차 하차 |
| STEP 6. | 작업 외 시간대 자동 충전 설정 |
| STEP 7. | 충전 |
| STEP 8. | 사전 설정된 배터리 Level 회복 후 작업 대기 |
| STEP 9. | 로봇 간 교차 시 우선권이 있는 로봇에 경로 양보 후 교차 주행(우선권 부여 기준 : 작업 명령 순서) |
※ The content provided by Bigwave Robotics is protected under U.S. and Canadian copyright and intellectual property laws. Unauthorized reproduction, distribution, or use of this content is strictly prohibited.