이 적용사례는 KUKA의 KR10을 사용해 사출 작업을 자동으로 구현한 솔루션입니다.
8mm * 35mm 파이프 부품을 4Cavity의 금형에 삽입하는 공정입니다. 별도의 PLC가 없는 로봇 제어방식이므로 정렬기와 런너 커팅 장치 등 모든 시스템을 PLC 없는 로봇 제어방식입니다. 때문에, 작업자가 로봇교육만을 통해 시스템을 관리할 수 있습니다.
Components
| Robot | KUKA KR10;
- 6축 산업용로봇, 가반하중 10kg, 수평작업반경 1,101mm, 중량 55kg, 반복정밀도 ±0.03mm, IP 54 |
|---|---|
| Peripherals | E.O.A.T(제품 그리퍼);
정렬 장치;
공급 장치;
런너 커팅 장치 |
Workflow
| STEP 1. | 공급 장치에서 삽입물 공급 |
|---|---|
| STEP 2. | 로봇으로 해당 제품 그립 4회 |
| STEP 3. | 금형에서 제품 취출 후 금형 내 파이프 삽입 |
| STEP 4. | 취출 제품 런너 제거기에 안착 후 제거 및 배출 |
※ The content provided by Bigwave Robotics is protected under U.S. and Canadian copyright and intellectual property laws. Unauthorized reproduction, distribution, or use of this content is strictly prohibited.
Recommended Use Cases
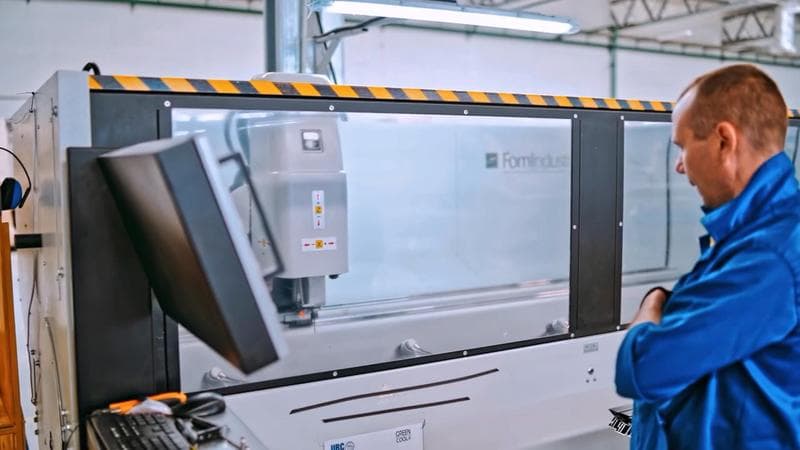
취출로봇을 통한 사출 자동화 시스템 (취출로봇 + 취출지그 + 컨베이어 결합)
본 솔루션은 다양한 가반하중을 가진 뉴로 직교로봇을 이용하여 사출 자동화를 구현한 솔루션입니다. 뉴로 직교로봇은 다이렉트 프로그래밍 기능으로 현장에서 사용자가 별도의 기술인력 없이도 사용 가능한 직교로봇이며 좁은 현장에서의 사용도 가능합니다. 또한 로봇 통신 기능으로 MES솔루션과 연계가 가능하며 실시간으로 생산현황을 체크해서 스마트 공장 시스템 또한 구축 가능합니다.
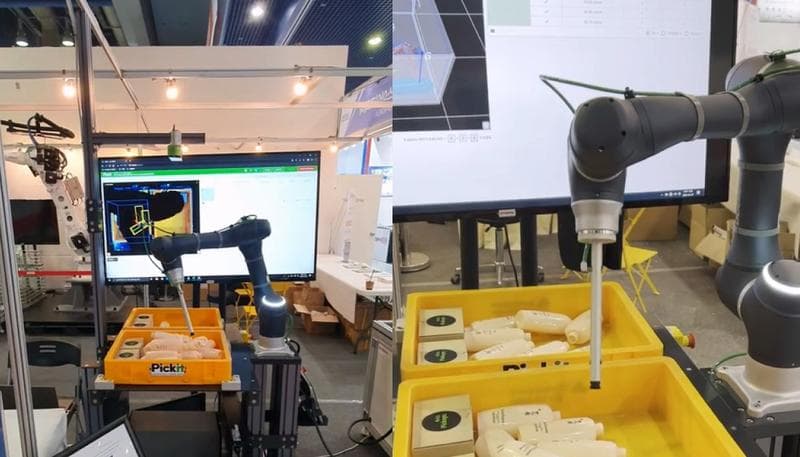
픽시스 (3D Vision + 협동로봇)
본 적용사례는 Pickit 3D Vision과 여러 협동로봇을 조합하여 작업물을 자동으로 인식하고 빈피킹하는 공정입니다. • Pick it 3D Vision 기반 표준 3D SMART ROBOT VISION SYSTEM 제품화 • TSI Korea 의 자동화 설비 개발 , 제작 인프라를 기반으로 양산형 3D Vision Robot System 공급 • 협동 Robot 과 Pick it 3D Vision 의 최적화된 System 공급 ( 고객 ROI 개선 , 기술 지원 ) • 3D Vision 을 이용한 Bin Picking, Depalletizing, Welding, Polishing 등 다양한 Application 영역 확장
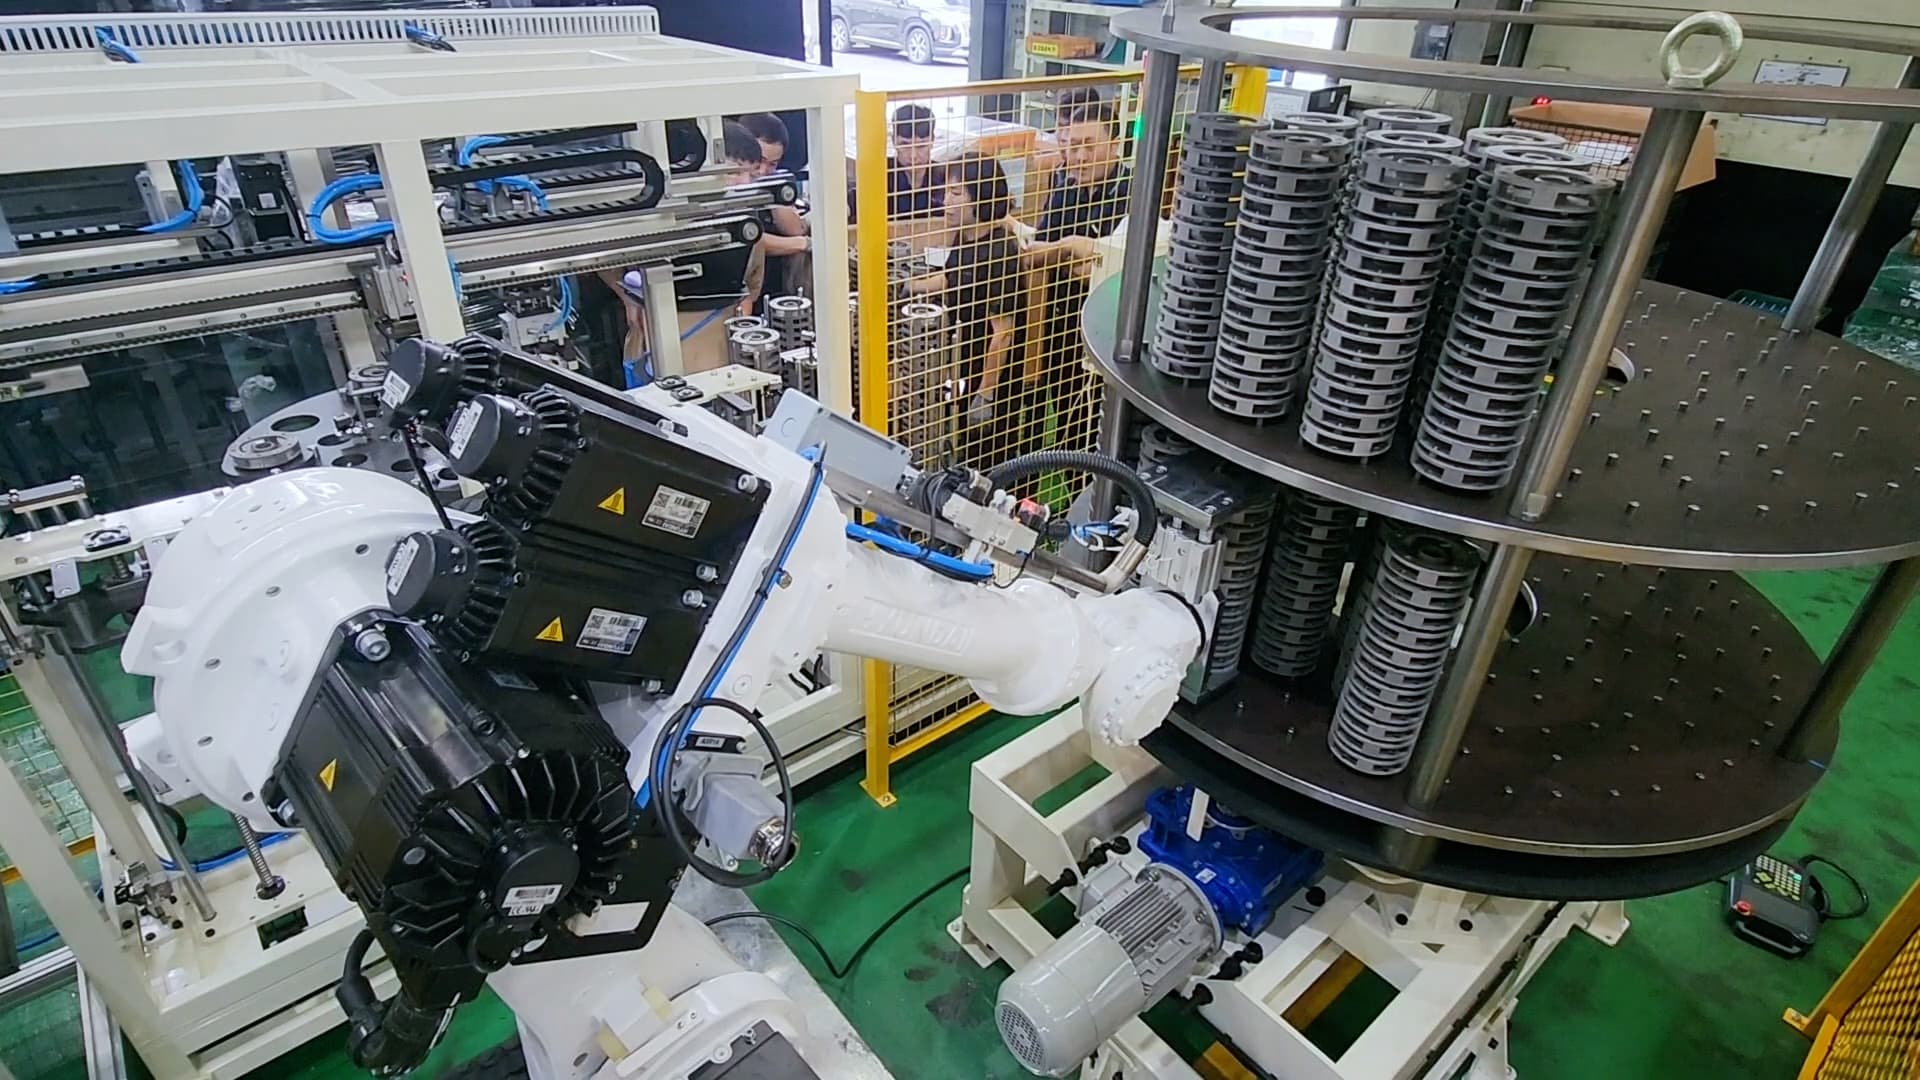
삼락열처리 적층 공정 자동화 성공!🙌 지그 설계까지 완벽 구축했습니다.(ft. 현대로보틱스 산업용로봇)
이번 프로젝트는 자동차 변속기의 핵심 부품인 캐리어 미드 플레닛 을 열처리 공정에서 균일하게 처리하기 위해 로딩/언로딩 자동화 를 도입한 사례입니다. 고객사는 기존에 수작업으로 진행하던 공정에서 발생한 여러 문제점, 특히 제품 불량률 증가 와 작업자의 실수 로 인한 비효율성을 해결하기 위해 자동화를 도입하게 되었습니다. 이를 위해 현대로보틱스의 6축 산업용 로봇 HH050 이 활용되었으며, 제품 적층, 핀 삽입, 트레이 안착 등 다양한 작업을 자동화함으로써 높은 생산성과 안정성을 확보했습니다.
이 적용사례는 KUKA의 KR10을 사용해 사출 작업을 자동으로 구현한 솔루션입니다.
8mm * 35mm 파이프 부품을 4Cavity의 금형에 삽입하는 공정입니다. 별도의 PLC가 없는 로봇 제어방식이므로 정렬기와 런너 커팅 장치 등 모든 시스템을 PLC 없는 로봇 제어방식입니다. 때문에, 작업자가 로봇교육만을 통해 시스템을 관리할 수 있습니다.
Components
| Robot | KUKA KR10;
- 6축 산업용로봇, 가반하중 10kg, 수평작업반경 1,101mm, 중량 55kg, 반복정밀도 ±0.03mm, IP 54 |
|---|---|
| Peripherals | E.O.A.T(제품 그리퍼);
정렬 장치;
공급 장치;
런너 커팅 장치 |
Workflow
| STEP 1. | 공급 장치에서 삽입물 공급 |
|---|---|
| STEP 2. | 로봇으로 해당 제품 그립 4회 |
| STEP 3. | 금형에서 제품 취출 후 금형 내 파이프 삽입 |
| STEP 4. | 취출 제품 런너 제거기에 안착 후 제거 및 배출 |
※ The content provided by Bigwave Robotics is protected under U.S. and Canadian copyright and intellectual property laws. Unauthorized reproduction, distribution, or use of this content is strictly prohibited.