Curious about the robots deployed?
공정 개요
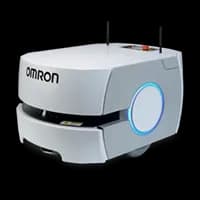
해당 도입사례는 오므론 AMR 물류로봇을 활용해 약 300kg 이상의 중량을 지닌 롤테이너를 자동으로 반송하는 솔루션입니다. 기존에는 작업자가 직접 무거운 롤테이너를 옮겨야 했기 때문에 작업자의 근골격계 질환 발생 위험이 높았고, 또한 비정형 상품을 다량 적재하는 과정에서 안전 문제도 발생할 가능성이 있었습니다.
본 솔루션을 통해 AMR이 롤테이너를 자동으로 인식하고, 안전한 자율주행 기능을 통해 지정된 위치로 이동하며, 작업자의 부담을 크게 줄이고 효율성을 높이는 작업 환경을 구축하였습니다.
프로젝트 배경 및 목적
물류 현장에서 300kg가 넘는 롤테이너를 반복적으로 이동하는 작업은 작업자에게 큰 물리적 부담을 주었고, 이로 인해 근골격계 질환이 빈번히 발생하였습니다. 또한, 비정형적인 상품을 포함한 다양한 제품을 수작업으로 옮기면서 안전성과 효율성이 떨어졌습니다. 본 프로젝트의 목적은 AMR을 통한 롤테이너 반송 자동화로 작업자의 건강을 보호하고, 작업 효율성을 극대화하여 물류 프로세스를 개선하는 데 있습니다.
이를 통해 물류 작업의 전반적인 안전성을 높이고, 작업자의 피로도를 줄이며, 장기적으로는 생산성과 효율성을 극대화하는 데 목표를 두었습니다.
Components
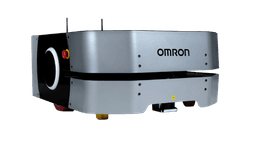
| Robot | 오므론(omron) LD-250 |
|---|---|
| Peripherals | 롤테이너 인식 포토센서: 포토센서를 통해 롤테이너의 위치를 자동으로 인식하여 정확하게 도킹합니다.
정밀한 도킹 기능: ± 오차범위 내의 높은 정밀도로 도킹하여 안정적인 롤테이너 회수가 가능합니다.
안전 자율주행 및 회피 시스템: AMR이 자율주행하면서 장애물을 자동으로 인식하고 회피하여 안전하게 이동할 수 있습니다. |
Workflow
| STEP 1. | 롤테이너 회수 명령 전송: 스위치를 통해 작업 명령이 생성됩니다. |
|---|---|
| STEP 2. | 롤테이너 회수: 포토센서로 롤테이너 위치를 인식한 후 AMR이 정밀한 도킹을 통해 후크로 롤테이너를 체결합니다. |
| STEP 3. | AMR 이동: 안전한 자율주행 기능으로 목적지까지 롤테이너를 이동합니다. |
| STEP 4. | 롤테이너 목적지 배출: 목적지에 도착하면 자동 해제 기능을 통해 롤테이너를 안정적으로 배출합니다. |
※ The content provided by Bigwave Robotics is protected under U.S. and Canadian copyright and intellectual property laws. Unauthorized reproduction, distribution, or use of this content is strictly prohibited.
Recommended Use Cases

아마존 창고의 75%를 책임지는 AI 물류로봇, 벌컨(Vulcan)! 👏
본 도입사례는 아마존 물류창고에 도입된 '벌컨(Vulcan)' 로봇을 활용해 상품의 자동 피킹 및 수납 작업을 고도화한 사례입니다. 아마존은 반복적이고 정교함이 필요한 수납 작업의 효율과 정밀도를 동시에 확보하고자 촉각 기반 로봇을 도입했습니다. 벌컨은 사람의 손처럼 작동하는 촉각 센서 기반 그리퍼와 AI를 활용하여, 물건의 무게나 재질에 따라 압력을 조절하고, 공간을 효율적으로 활용해 자동으로 상품을 수납합니다. 이를 통해 아마존 물류 자동화의 정확도와 범위를 한층 더 확장했습니다.

SCHMALZ 레이어 진공 그리핑 시스템(SPZ)
이 적용사례는 슈말츠의 레이어 진공 그리핑 시스템(SPZ)를 활용해 작업물을 그리핑하고 이적재하는 솔루션입니다. 슈말츠 SPZ는 넓은 범위의 팔레타이징 작업에 최적화 된 솔루션입니다. 대형 작업물을 이송하는 데 적합해 물류창고와 같은 장소에서 적용하기 용이합니다. 고중량 또는 고유량이 필요한 공 정을 지원하기 위한 혁신적인 컨셉의 그리퍼로 보다 안정적인 팔레타이징을 구현합니다.

ㅁㅁㅁㅁㅁ
공정 개요
해당 도입사례는 오므론 AMR 물류로봇을 활용해 약 300kg 이상의 중량을 지닌 롤테이너를 자동으로 반송하는 솔루션입니다. 기존에는 작업자가 직접 무거운 롤테이너를 옮겨야 했기 때문에 작업자의 근골격계 질환 발생 위험이 높았고, 또한 비정형 상품을 다량 적재하는 과정에서 안전 문제도 발생할 가능성이 있었습니다.
본 솔루션을 통해 AMR이 롤테이너를 자동으로 인식하고, 안전한 자율주행 기능을 통해 지정된 위치로 이동하며, 작업자의 부담을 크게 줄이고 효율성을 높이는 작업 환경을 구축하였습니다.
프로젝트 배경 및 목적
물류 현장에서 300kg가 넘는 롤테이너를 반복적으로 이동하는 작업은 작업자에게 큰 물리적 부담을 주었고, 이로 인해 근골격계 질환이 빈번히 발생하였습니다. 또한, 비정형적인 상품을 포함한 다양한 제품을 수작업으로 옮기면서 안전성과 효율성이 떨어졌습니다. 본 프로젝트의 목적은 AMR을 통한 롤테이너 반송 자동화로 작업자의 건강을 보호하고, 작업 효율성을 극대화하여 물류 프로세스를 개선하는 데 있습니다.
이를 통해 물류 작업의 전반적인 안전성을 높이고, 작업자의 피로도를 줄이며, 장기적으로는 생산성과 효율성을 극대화하는 데 목표를 두었습니다.
Components
| Robot | 오므론(omron) LD-250 |
|---|---|
| Peripherals | 롤테이너 인식 포토센서: 포토센서를 통해 롤테이너의 위치를 자동으로 인식하여 정확하게 도킹합니다.
정밀한 도킹 기능: ± 오차범위 내의 높은 정밀도로 도킹하여 안정적인 롤테이너 회수가 가능합니다.
안전 자율주행 및 회피 시스템: AMR이 자율주행하면서 장애물을 자동으로 인식하고 회피하여 안전하게 이동할 수 있습니다. |
Workflow
| STEP 1. | 롤테이너 회수 명령 전송: 스위치를 통해 작업 명령이 생성됩니다. |
|---|---|
| STEP 2. | 롤테이너 회수: 포토센서로 롤테이너 위치를 인식한 후 AMR이 정밀한 도킹을 통해 후크로 롤테이너를 체결합니다. |
| STEP 3. | AMR 이동: 안전한 자율주행 기능으로 목적지까지 롤테이너를 이동합니다. |
| STEP 4. | 롤테이너 목적지 배출: 목적지에 도착하면 자동 해제 기능을 통해 롤테이너를 안정적으로 배출합니다. |
※ The content provided by Bigwave Robotics is protected under U.S. and Canadian copyright and intellectual property laws. Unauthorized reproduction, distribution, or use of this content is strictly prohibited.