본 동영상 정보는 SLAM(Simultaneous Localization And Mapping)기반의 자율주행 물류 이송 로봇 시스템입니다.
Laser Sensing 기반의 스스로 지도를 작성하는 Self-mapping, 사물 인식 및 장애물 확인을 위한 2D/3D 카메라를 통한 최적의 경로 확보 및 안전성을 기반으로 물류 이송/적재 작업의 자율주행 무인화 방식으로
협동로봇(Co-Bot), 롤러 컨베이어, Jack-Up 등의 다양한 애플리케이션을 탑재하여 생산 현장의 물류 및 정밀 반복 작업을 위한 최적의 솔루션을 제공하고 있습니다.
SLAM(Simultaneous Localization And Mapping)이란?
로봇이 작업장 내의 환경을 주행하며 로봇 자율주행 센서만으로 작업 환경에 대한 정확한 작업 지도를 작성하는 자율주행을 위한 핵심기술입니다.
프로젝트 배경 및 목적
자율주행 로봇의 정확한 반복 물류 작업
Components
| Robot | 자율주행 AMR 물류 이송로봇: AMB-300D + 롤러컨베이어 탑재;
- Payload 300kg (타 모델 Max. 2000kg);
- Navigation position/angle accuracy : ±5mm / ±0.5º;
- Auto-Charging Unit;
AMR 운영 SW;
- RDS : Scenario Builder;
- RoboView(Option) : CCTV based Vision AI Solution; |
|---|
Workflow
| STEP 1. | 작업 환경에 따른 이송 및 적재 작업 시나리오 구성 |
|---|---|
| STEP 2. | 현장 시스템 연계 설치 |
| STEP 3. | AMR 자체 SLAM 기능 : 작업 지도 작성 |
| STEP 4. | 현장 적용 |
※ The content provided by Bigwave Robotics is protected under U.S. and Canadian copyright and intellectual property laws. Unauthorized reproduction, distribution, or use of this content is strictly prohibited.
Recommended Use Cases
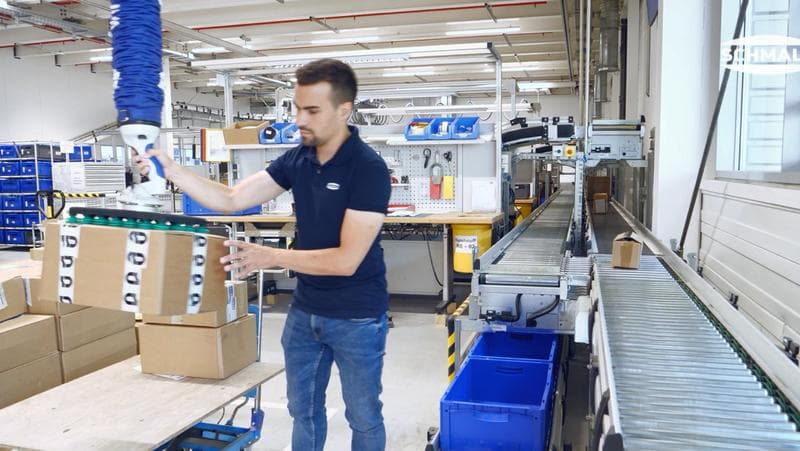
SCHMALZ 진공 핸들링 시스템(HS)
이 적용사례는 슈말츠의 진공 핸들링 시스템(HS)을 활용하여 작업물을 보다 안전하고 편하게 옮기는 솔루션입니다. 작업자가 진공 핸들링 시스템(HS)를 이용해 작업물을 옮김으로써 무거운 물체를 반복적으로 옮길 때 생기던 근골격계 상해를 방지하며 더 빠르고 안전하게 작업물을 옮길 수 있습니다.
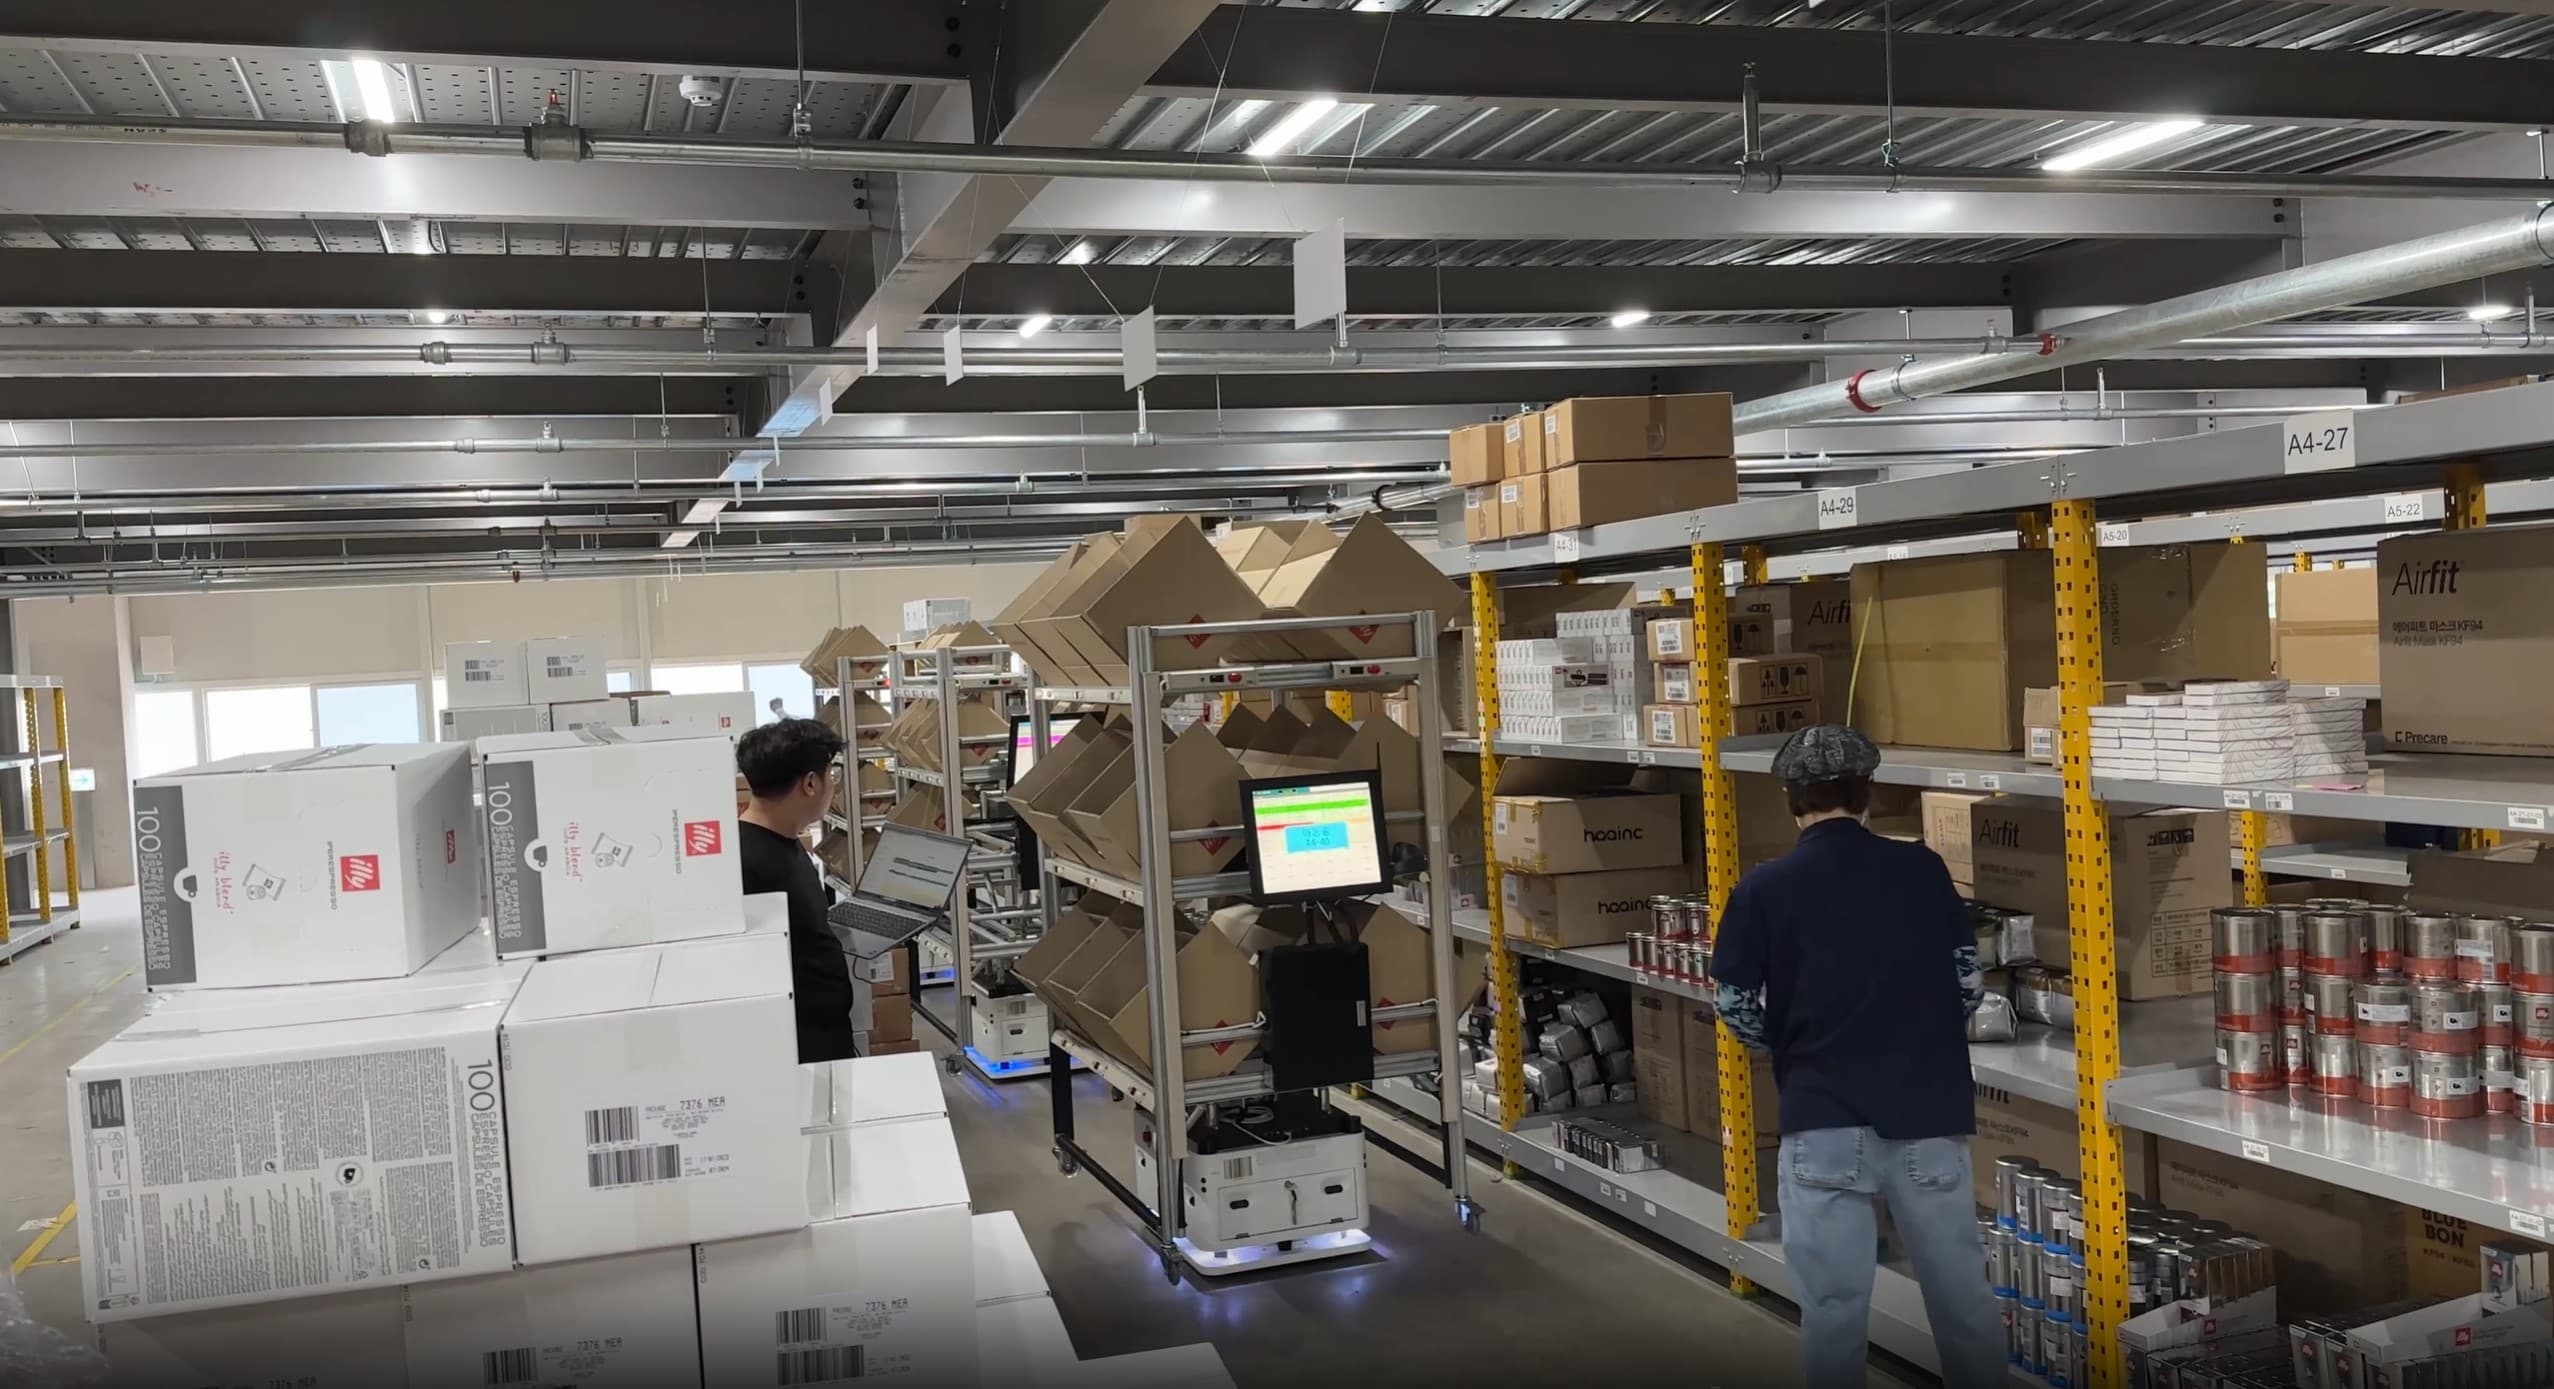
AMR을 활용한 물류창고 내 오더피킹 시스템
이 적용사례는 마로솔 원격관제시스템 SOLlink를 활용하여 유진 Gocart 180 10대를 운영 최적화하는 오더피킹 시스템입니다. 자체 개발한 SOLlink로 다수 AMR을 군집 제어하여 물류 시스템 효율성을 극대화하였으며, WMS 연동을 통한 오더피킹 시스템으로 물동량 Peak 시기에 추가 작업자 고용 없이 유연하게 대처할 수 있습니다.
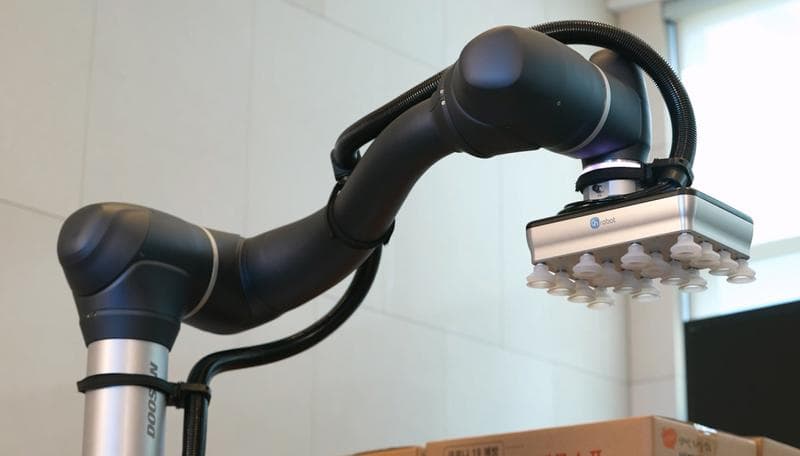
두산로보틱스 협동로봇 H시리즈를 활용한 로봇 팔레타이징 시스템
이 솔루션은 두산로보틱스 협동로봇 H시리즈(H2017, H2515)를 활용한 로봇 자동 적재 시스템입니다. 두산로보틱스에서 수행하는 최적화된 팔레타이징 솔루션으로 모듈화된 솔루션으로 직관적 전용 소프트웨어 작업 설정으로 쉽고 편리하게 팔레타이징 시스템을 도입할 수 있습니다.
본 동영상 정보는 SLAM(Simultaneous Localization And Mapping)기반의 자율주행 물류 이송 로봇 시스템입니다.
Laser Sensing 기반의 스스로 지도를 작성하는 Self-mapping, 사물 인식 및 장애물 확인을 위한 2D/3D 카메라를 통한 최적의 경로 확보 및 안전성을 기반으로 물류 이송/적재 작업의 자율주행 무인화 방식으로
협동로봇(Co-Bot), 롤러 컨베이어, Jack-Up 등의 다양한 애플리케이션을 탑재하여 생산 현장의 물류 및 정밀 반복 작업을 위한 최적의 솔루션을 제공하고 있습니다.
SLAM(Simultaneous Localization And Mapping)이란?
로봇이 작업장 내의 환경을 주행하며 로봇 자율주행 센서만으로 작업 환경에 대한 정확한 작업 지도를 작성하는 자율주행을 위한 핵심기술입니다.
프로젝트 배경 및 목적
자율주행 로봇의 정확한 반복 물류 작업
Components
| Robot | 자율주행 AMR 물류 이송로봇: AMB-300D + 롤러컨베이어 탑재;
- Payload 300kg (타 모델 Max. 2000kg);
- Navigation position/angle accuracy : ±5mm / ±0.5º;
- Auto-Charging Unit;
AMR 운영 SW;
- RDS : Scenario Builder;
- RoboView(Option) : CCTV based Vision AI Solution; |
|---|
Workflow
| STEP 1. | 작업 환경에 따른 이송 및 적재 작업 시나리오 구성 |
|---|---|
| STEP 2. | 현장 시스템 연계 설치 |
| STEP 3. | AMR 자체 SLAM 기능 : 작업 지도 작성 |
| STEP 4. | 현장 적용 |
※ The content provided by Bigwave Robotics is protected under U.S. and Canadian copyright and intellectual property laws. Unauthorized reproduction, distribution, or use of this content is strictly prohibited.