공정 개요
호주의 대규모 태양광 발전소 건설 현장에 적용된 본 솔루션은 루미너스로보틱스(Luminous Robotics)가 개발한 자율이동형 로봇, 'LUMI'를 중심으로 한 모바일 매니퓰레이터 기반 설치 자동화 시스템입니다. 현장은 고온, 강풍, 거친 지형 등 사람이 작업하기에 까다로운 환경이었으며, 노동력 부족 및 인건비 상승 문제로 인해 건설 자동화에 대한 요구가 높아지고 있는 상황이었습니다.
LUMI는 무거운 태양광 패널을 빠르고 정확하게 설치할 수 있도록 설계된 이동식 로봇팔로, 자율주행 기능과 로봇 암, 고정밀 센서가 통합된 구조입니다. 특히 기존 인력 중심의 설치 방식과 충돌 없이 통합되도록 설계되어, 별도 인프라 변경 없이도 현장 자동화 전환이 가능합니다.
프로젝트 배경 및 목적
배경:
호주는 일사량이 풍부하여 대규모 태양광 발전 단지 조성에 유리한 환경을 갖추고 있으나, 건설 인력 확보가 어려운 외곽 지역의 특성상 설치 속도 저하와 비용 상승이 지속적으로 문제가 되고 있었습니다. 특히 패널 무게가 36kg 이상으로, 고온 다습한 조건에서 반복적인 설치 작업은 작업자 부상 위험을 높이고 생산성 저하로 이어졌습니다.
목적
태양광 패널 설치 속도 향상 및 인건비 절감
설치 품질의 일관성 확보
극한 환경에서의 작업 안정성 확보
재생에너지 인프라 확산을 위한 대규모 자동화 기반 마련
Components
| Robot | 모바일 매니퓰레이터 LUMI 본체 : 이동형 섀시 + 로봇 암 + 온보드 제어 시스템 |
|---|---|
| Peripherals | AI 기반 작업 최적화 소프트웨어 : 환경 인식 및 판단 기능 탑재 ; 고정밀 센서 모듈 : 패널 위치 보정 및 고정 자동화 ; 자체 배터리 구동 시스템 : 전력선 연결 없이 장시간 작업 가능 ; 팔레트/트럭 연동 구조 : 기존 물류 흐름과의 자연스러운 통합 |
Workflow
| STEP 1. | 패널 위치 파악 : 팔레트나 트럭에 적재된 패널의 위치를 센서로 인식 |
|---|---|
| STEP 2. | 로봇 이동 : 로봇 섀시가 자율 주행으로 설치 지점까지 이동 |
| STEP 3. | 패널 픽업 및 고정 : 매니퓰레이터가 패널을 들어 올려 구조물에 고정 |
| STEP 4. | 설치 완료 후 다음 위치로 이동 : 반복 작업 수행 |
| STEP 5. | 모니터링 : 1명의 작업자가 여러 대의 LUMI를 모니터링하며 제어 |
※ The content provided by Bigwave Robotics is protected under U.S. and Canadian copyright and intellectual property laws. Unauthorized reproduction, distribution, or use of this content is strictly prohibited.
Recommended Use Cases
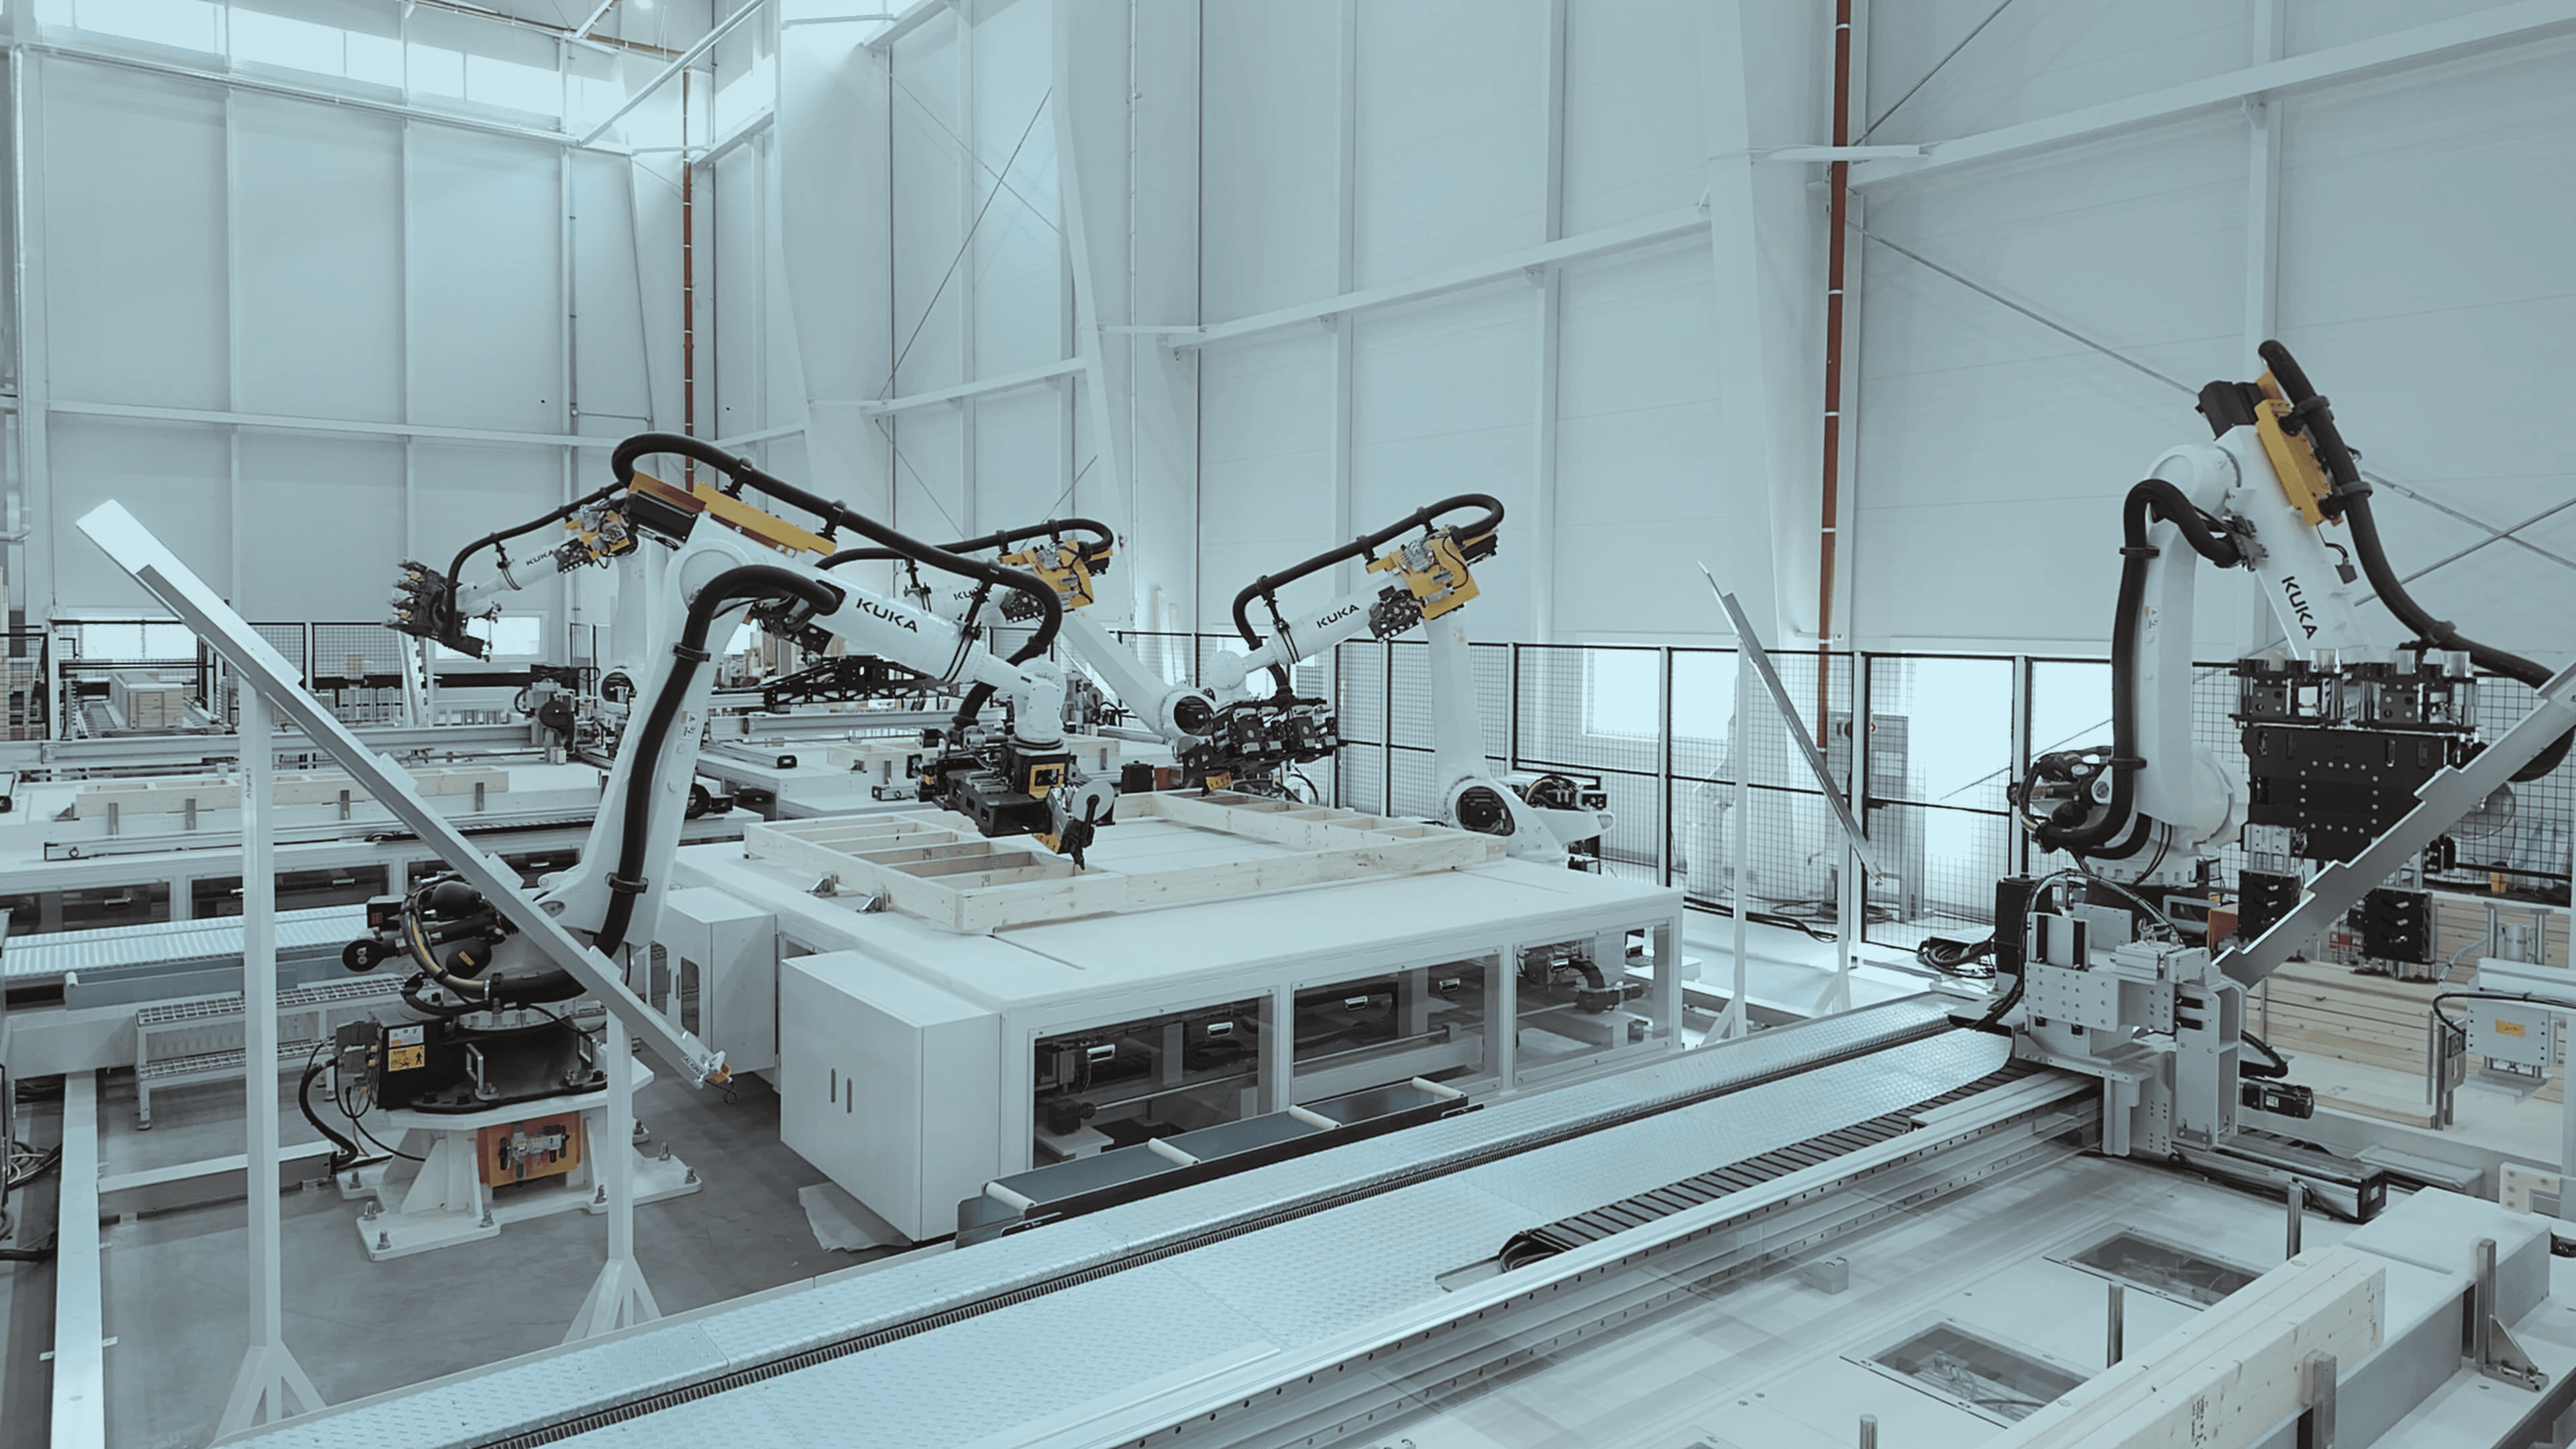
로봇이 짓는 집?! 공간제작소, 모듈러 주택 창호 조립까지 자동화! 🛠️🏠
해당 도입사례는 KUKA 산업용 로봇과 자체 설계한 로봇 그리퍼, High Payload Track Motion을 결합하여 주택 창호 조립 자동화를 구현한 국내 최초의 솔루션입니다. 공간제작소는 건축 비용 절감 및 균일한 품질의 모듈러 주택 생산을 목표로 창호 조립 자동화 시스템을 도입하였습니다.

Box Picker Gripper을 이용한 박스 픽 앤 플레이스 자동화 솔루션
이 적용사례는 Box Picker Gripper 을 이용한 박스 픽 앤 플레이스 자동화 솔루션입니다. Box Picker Gripper는 이름 그대로 어떠한 물체도 피킹이 가능한 그리퍼이며, 본 솔루션은 플라스틱 박스의 뚜껑이 없는 경우에도 안정적으로 피킹을 하는 솔루션입니다.

제목변경 테스트
공정 개요
호주의 대규모 태양광 발전소 건설 현장에 적용된 본 솔루션은 루미너스로보틱스(Luminous Robotics)가 개발한 자율이동형 로봇, 'LUMI'를 중심으로 한 모바일 매니퓰레이터 기반 설치 자동화 시스템입니다. 현장은 고온, 강풍, 거친 지형 등 사람이 작업하기에 까다로운 환경이었으며, 노동력 부족 및 인건비 상승 문제로 인해 건설 자동화에 대한 요구가 높아지고 있는 상황이었습니다.
LUMI는 무거운 태양광 패널을 빠르고 정확하게 설치할 수 있도록 설계된 이동식 로봇팔로, 자율주행 기능과 로봇 암, 고정밀 센서가 통합된 구조입니다. 특히 기존 인력 중심의 설치 방식과 충돌 없이 통합되도록 설계되어, 별도 인프라 변경 없이도 현장 자동화 전환이 가능합니다.
프로젝트 배경 및 목적
배경:
호주는 일사량이 풍부하여 대규모 태양광 발전 단지 조성에 유리한 환경을 갖추고 있으나, 건설 인력 확보가 어려운 외곽 지역의 특성상 설치 속도 저하와 비용 상승이 지속적으로 문제가 되고 있었습니다. 특히 패널 무게가 36kg 이상으로, 고온 다습한 조건에서 반복적인 설치 작업은 작업자 부상 위험을 높이고 생산성 저하로 이어졌습니다.
목적
태양광 패널 설치 속도 향상 및 인건비 절감
설치 품질의 일관성 확보
극한 환경에서의 작업 안정성 확보
재생에너지 인프라 확산을 위한 대규모 자동화 기반 마련
Components
| Robot | 모바일 매니퓰레이터 LUMI 본체 : 이동형 섀시 + 로봇 암 + 온보드 제어 시스템 |
|---|---|
| Peripherals | AI 기반 작업 최적화 소프트웨어 : 환경 인식 및 판단 기능 탑재 ; 고정밀 센서 모듈 : 패널 위치 보정 및 고정 자동화 ; 자체 배터리 구동 시스템 : 전력선 연결 없이 장시간 작업 가능 ; 팔레트/트럭 연동 구조 : 기존 물류 흐름과의 자연스러운 통합 |
Workflow
| STEP 1. | 패널 위치 파악 : 팔레트나 트럭에 적재된 패널의 위치를 센서로 인식 |
|---|---|
| STEP 2. | 로봇 이동 : 로봇 섀시가 자율 주행으로 설치 지점까지 이동 |
| STEP 3. | 패널 픽업 및 고정 : 매니퓰레이터가 패널을 들어 올려 구조물에 고정 |
| STEP 4. | 설치 완료 후 다음 위치로 이동 : 반복 작업 수행 |
| STEP 5. | 모니터링 : 1명의 작업자가 여러 대의 LUMI를 모니터링하며 제어 |
※ The content provided by Bigwave Robotics is protected under U.S. and Canadian copyright and intellectual property laws. Unauthorized reproduction, distribution, or use of this content is strictly prohibited.